Tu traces la consommation d’une voiture en fonction de sa puissance, et les points refusent de s’aligner. Une droite passe à côté, alors tu cherches un moyen de la plier sans tout réinventer. La réponse tient en trois mots, des puissances de x, et c’est exactement ce qu’est un polynôme. À la fin, tu sauras le reconnaître, régler son degré et savoir pourquoi plus haut n’est pas mieux.
Sommaire
- L’essentiel en 30 secondes
- Une somme de puissances de x
- Le polynôme dans un modèle
- Plus de degrés, est-ce mieux ?
- Le même mot, ailleurs
L’essentiel en 30 secondes
- Un polynôme est une somme de puissances entières de x, chacune multipliée par un coefficient.
- La droite est le plus simple des polynômes : elle s’arrête à la puissance 1.
- Dans un modèle, on remplace x par x, x², …, x^d : le degré d règle la souplesse de la courbe.
- Un degré plus élevé fait varier d’un échantillon à l’autre, c’est le prix de la souplesse.
- Le mot revient ailleurs, par exemple pour calculer les valeurs propres d’une matrice.
Une somme de puissances de x
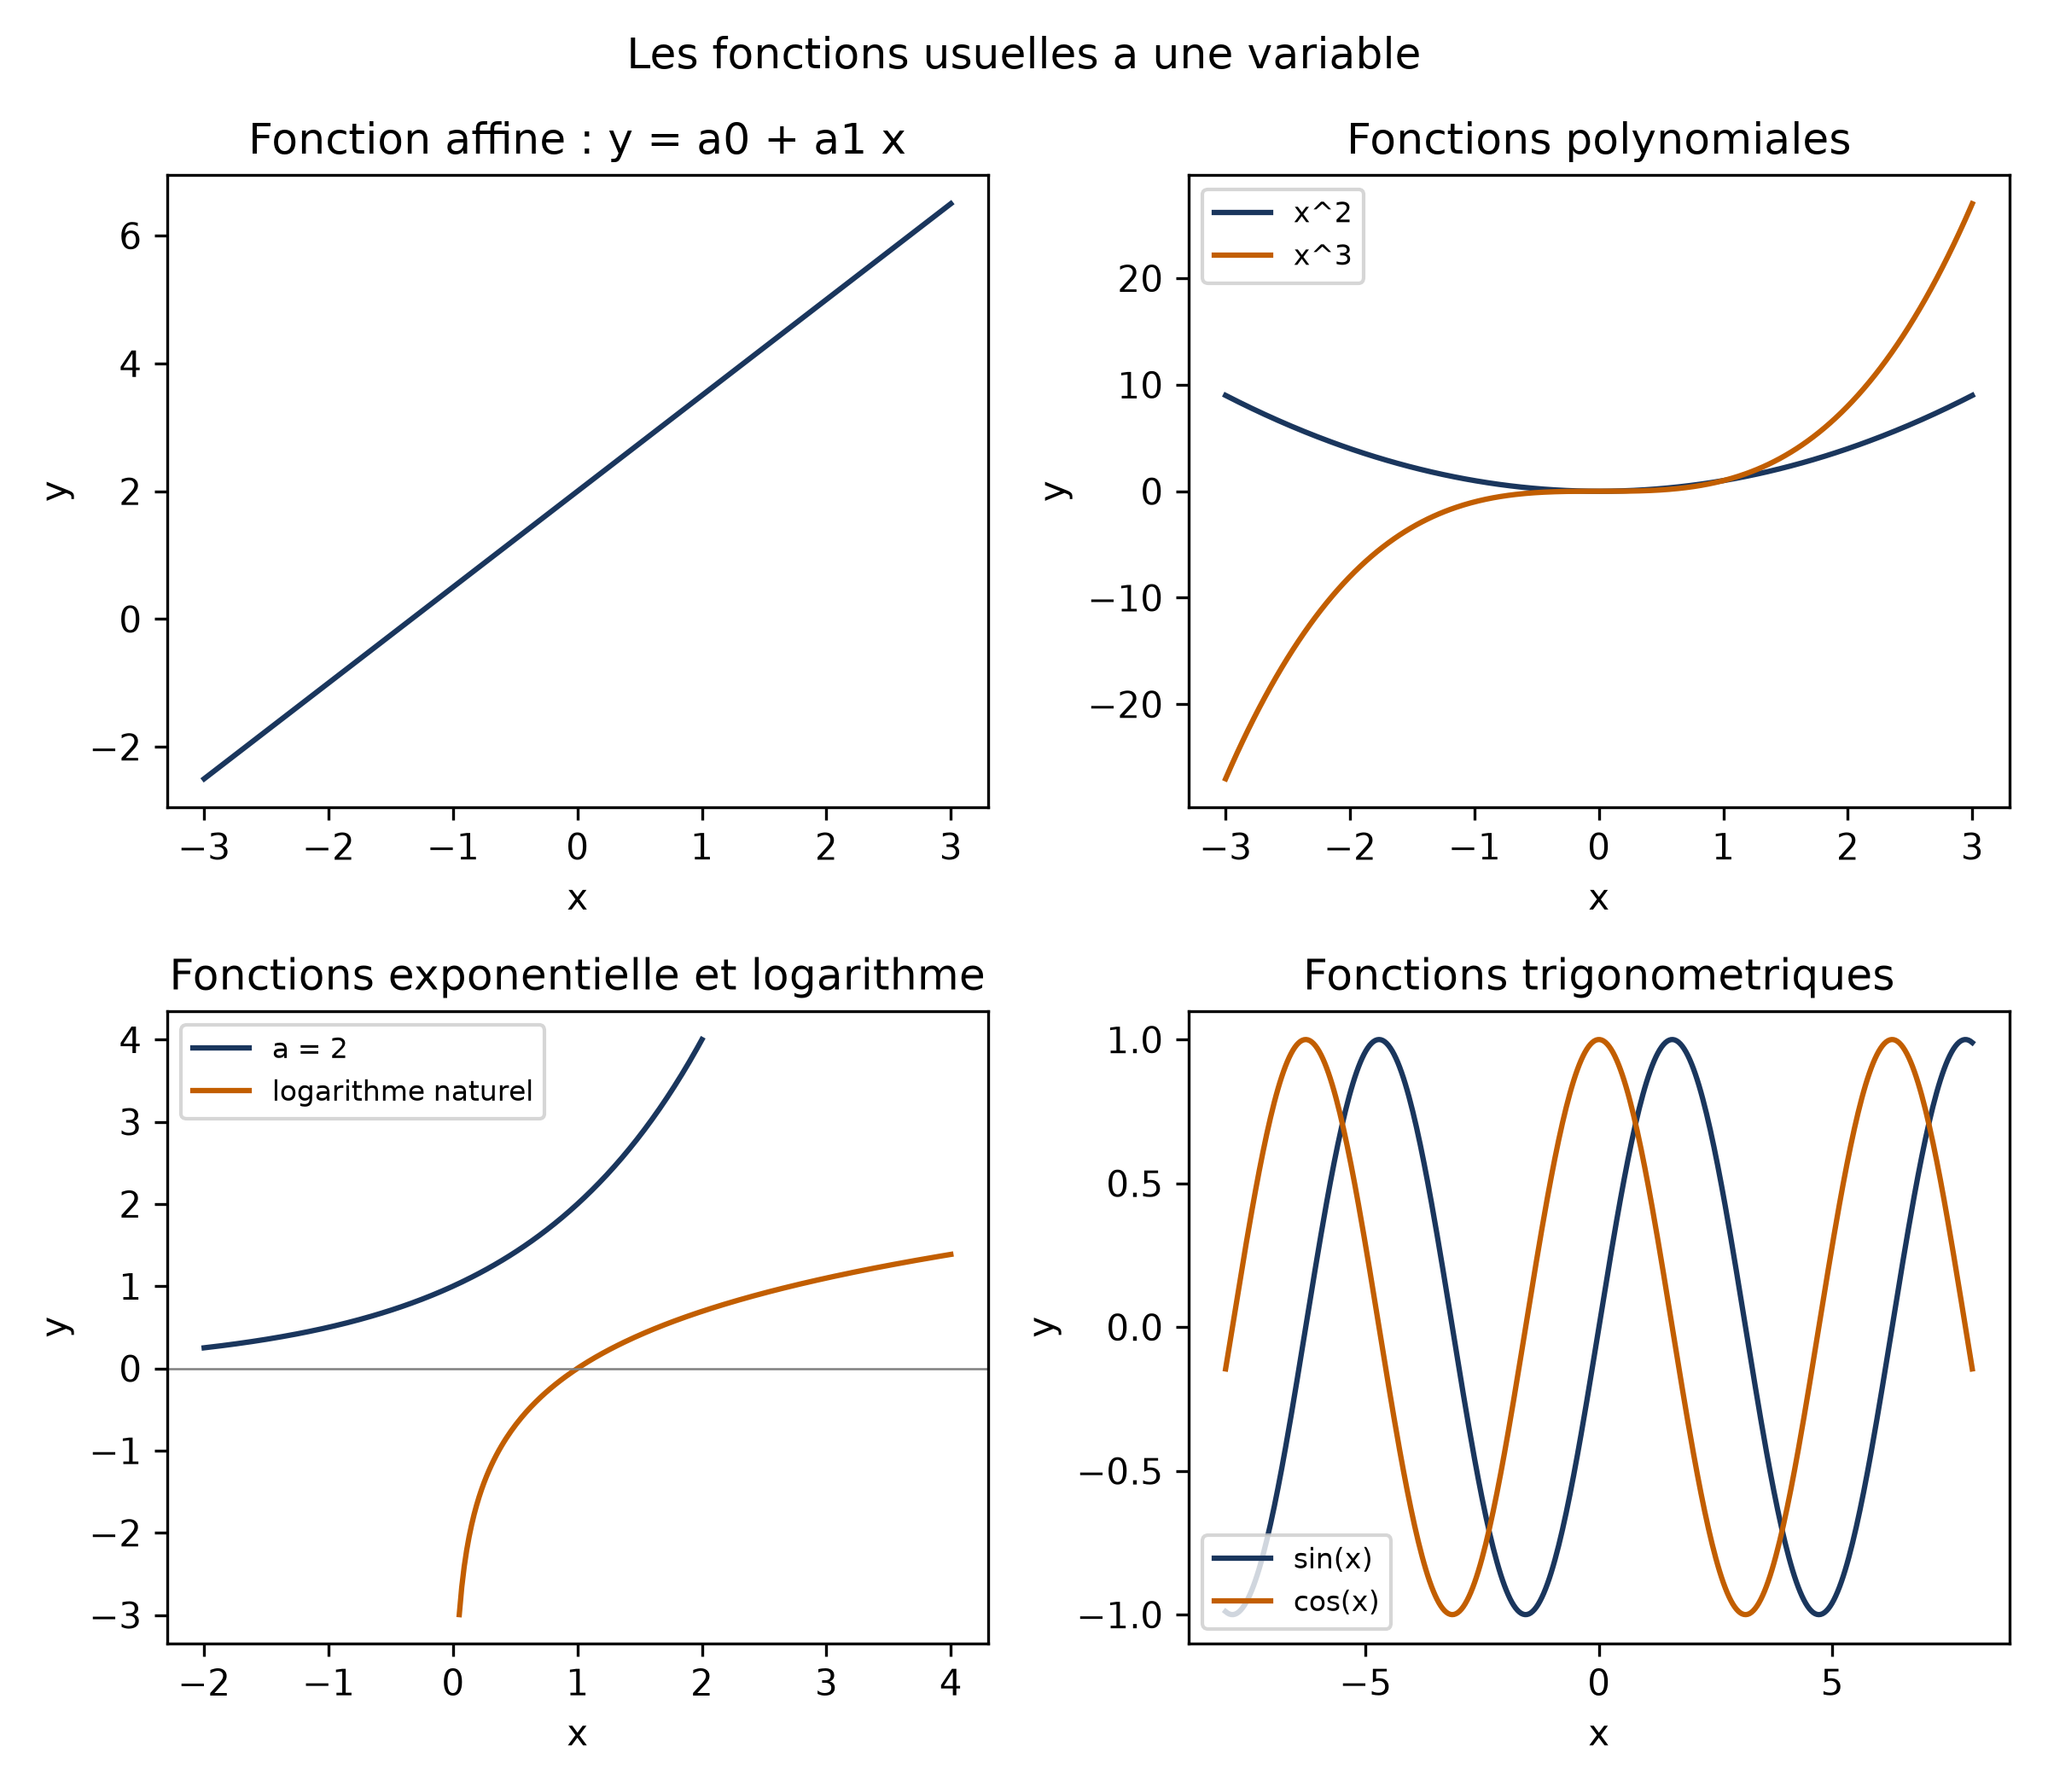
Commence par la forme la plus modeste. Une fonction affine,  , trace une droite :
 est l’ordonnée à l’origine,
 la pente. Les fonctions polynomiales prolongent cette idée en combinant des puissances entières non négatives de x, comme dans
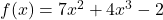 .
Chaque terme a donc un coefficient (ici 7, 4 et −2) et une puissance de x. Quand on choisit de s’arrêter à une puissance donnée, c’est elle qui fixe le degré, c’est-à-dire la puissance maximale retenue.
💡 Intuition Un polynôme, c’est une boîte de pièces : x, x², x³… Chaque coefficient dit combien de chaque pièce tu mets dans la courbe.
Ne le confonds pas avec l’exponentielle. Dans  , c’est x qui se trouve en exposant ; la courbe passe toujours par le point (0, 1) et n’atteint jamais l’axe horizontal. Dans un polynôme, x est la base et l’exposant reste un entier fixe.
Le polynôme dans un modèle
Reviens à ta voiture. Une droite écrirait 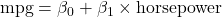 . Pour la courber, on ajoute simplement le carré de la puissance :
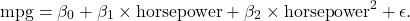
Ici  est la consommation,
 la puissance, les
 sont les coefficients à estimer et
 l’écart que le modèle n’explique pas. Le terme au carré est une colonne de plus dans le tableau de données, et les coefficients s’estiment avec les mêmes moindres carrés qu’une droite.
En pratique, tu n’as pas à fabriquer ces colonnes à la main. Voici une session interactive (les lignes In [n]: sont des commandes saisies, Out[n]: les résultats). Boston est un jeu de données de logements, y la valeur médiane des logements, lstat le pourcentage de ménages modestes d’un quartier et age la part de logements anciens.
In [32]: X = MS([poly('lstat', degree=2), 'age']).fit_transform(Boston)
         model3 = sm.OLS(y, X)
         results3 = model3.fit()
poly('lstat', degree=2) ajoute les puissances de lstat jusqu’au degré demandé, ici 2. Le reste ne bouge pas : sm.OLS est le même ajustement que pour une droite. Passer à  revient à changer un chiffre.
Plus de degrés, est-ce mieux ?
Le réflexe : puisqu’une puissance de plus donne plus de souplesse, montons le degré. Le prix se voit en coupant les données en deux moitiés. Sur chacune, une régression linéaire simple donne des droites quasiment identiques. Un polynôme de degré 5 ajusté séparément sur chaque moitié produit en revanche des courbes sensiblement différentes.
Cette sensibilité s’appelle la variance : elle mesure à quel point les prédictions changent selon l’échantillon d’entraînement. Son pendant, le biais, s’écrit 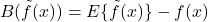 : l’écart moyen, sur de nombreux échantillons, entre l’estimation et la vraie valeur.
L’erreur totale se décompose alors en trois termes : un bruit irréductible, le carré du biais et la variance. Quand la complexité du modèle augmente, biais et variance évoluent en sens opposé, et le minimum d’erreur se trouve à un équilibre entre les deux.
⚠️ Piège Chaque puissance ajoutée rend le modèle plus flexible, mais demande un coefficient de plus à estimer : le modèle finit par suivre le bruit des données d’entraînement plutôt que la vraie tendance.
Le même mot, ailleurs
Le polynôme ne vit pas que dans les régressions. Quand tu cherches les directions propres d’une matrice carrée A, tu résous  . Cette équation n’a de solution non nulle que si
 s’annule, et cette expression est un polynôme de degré n en λ, le polynôme caractéristique de A.
Le calcul se fait en trois temps : établir ce polynôme, en trouver les racines, qui sont les valeurs propres, puis résoudre 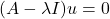 pour chacune. Pour une matrice 2×2, les valeurs propres sont 5 et −2 ; pour une matrice symétrique 3×3, il faut factoriser un polynôme du troisième degré.
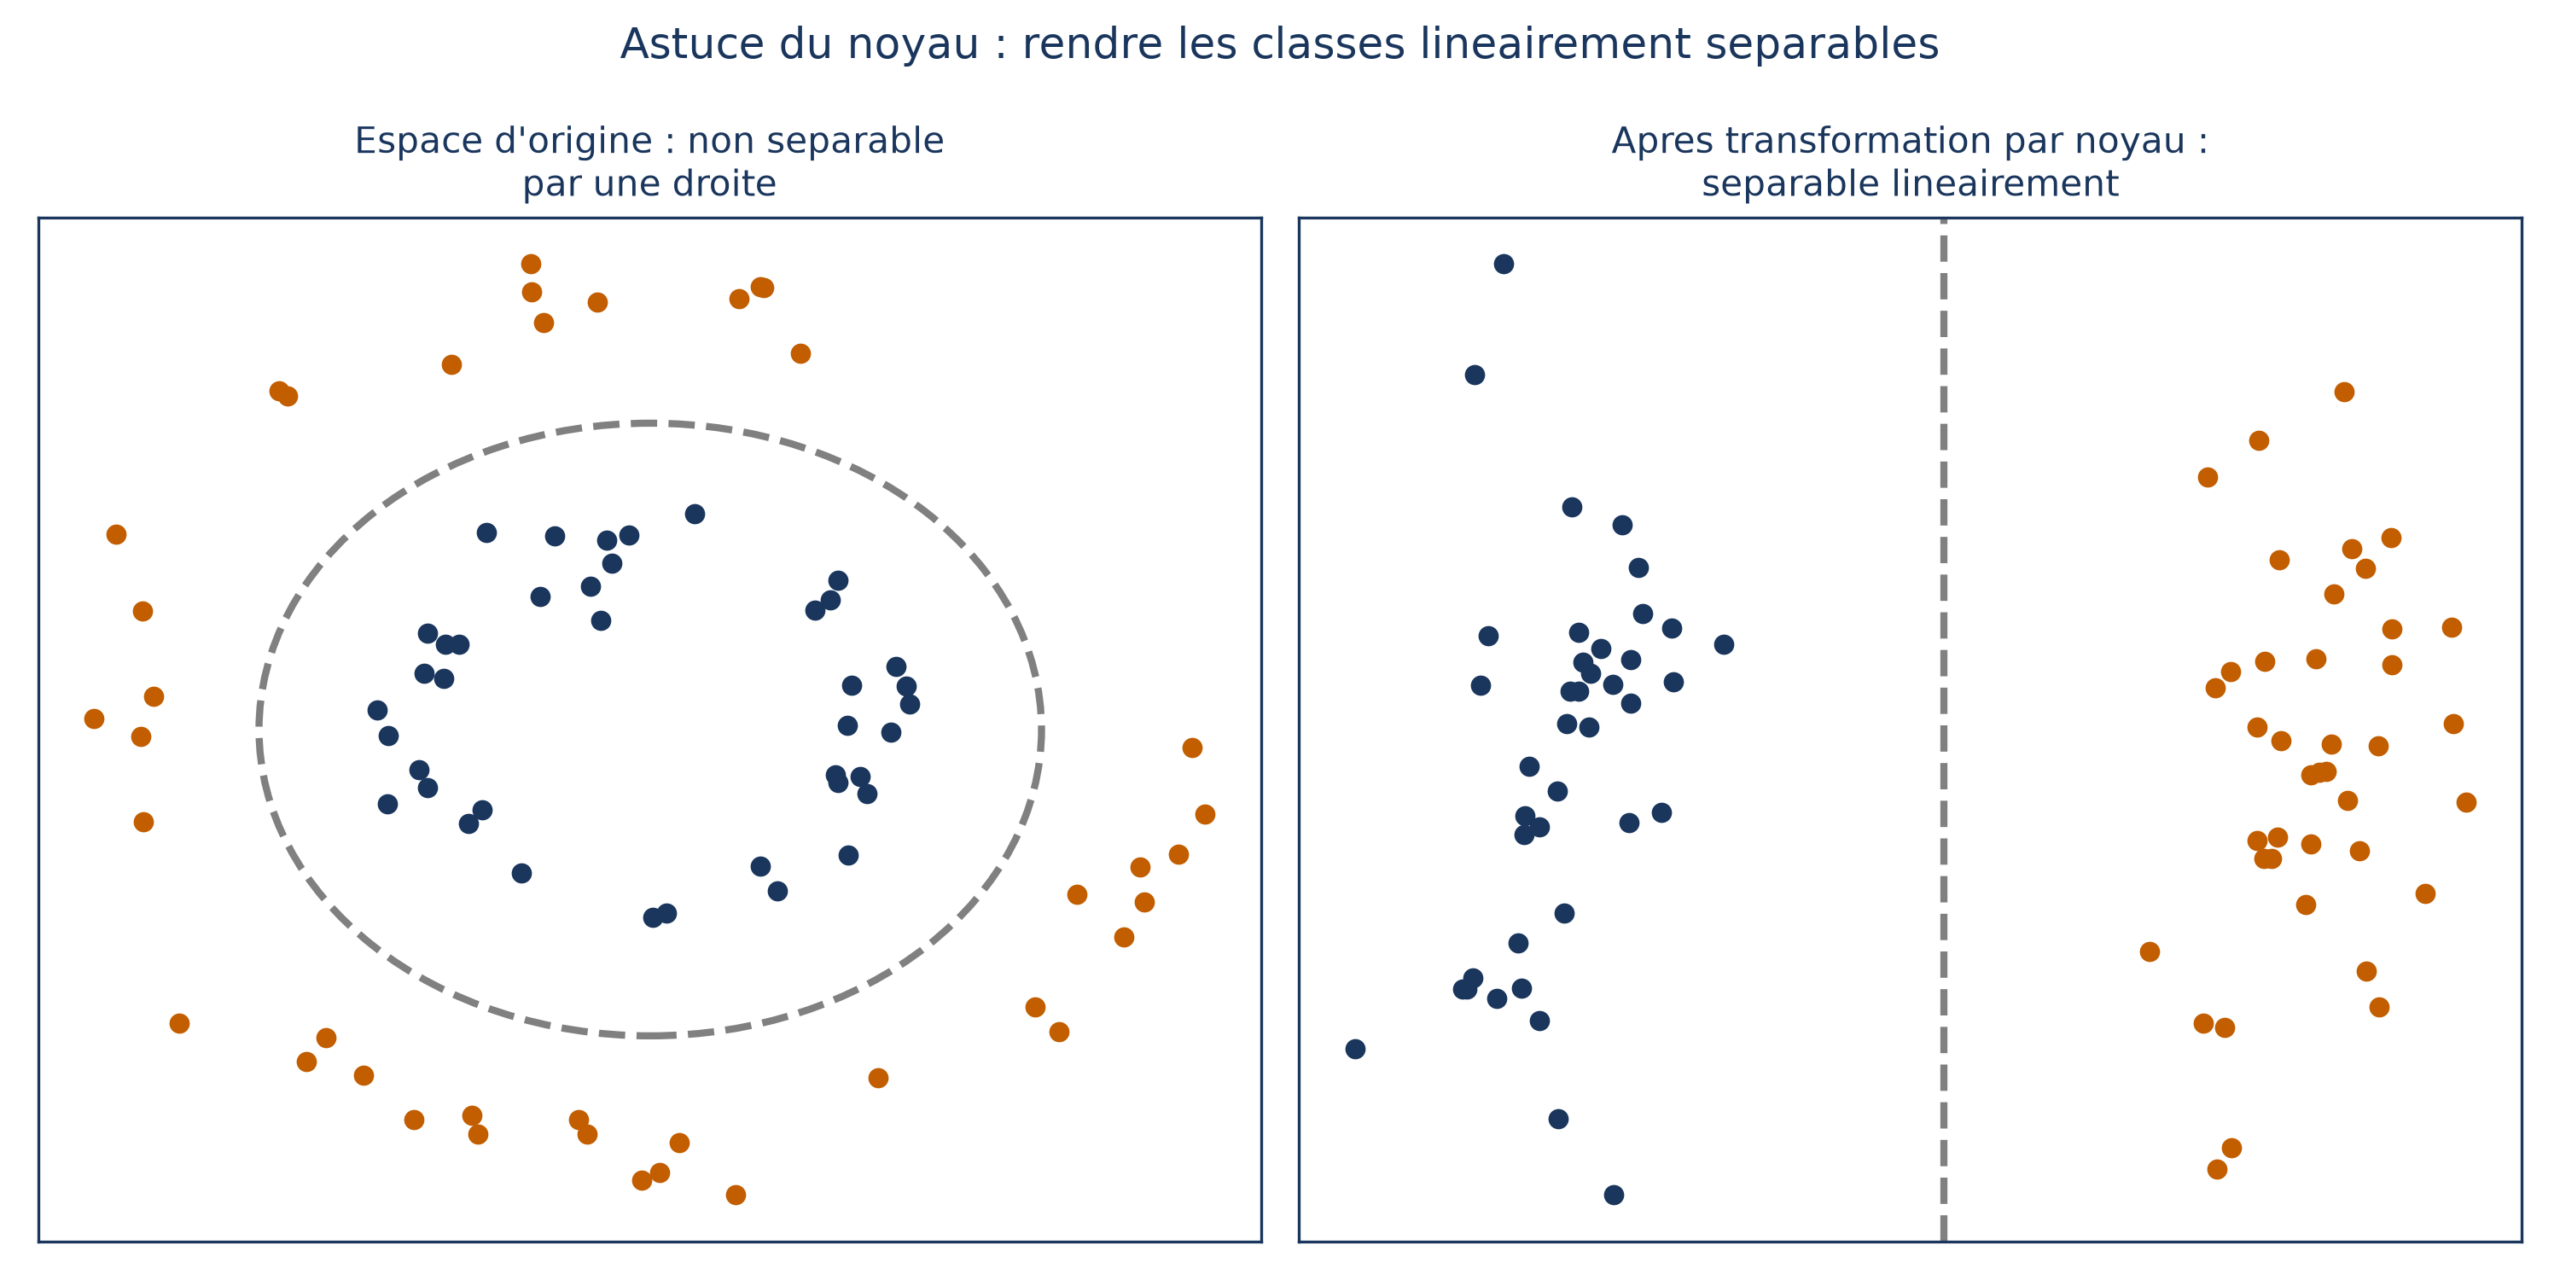
Autre emploi : les machines à vecteurs de support. Quand deux classes ne se séparent pas par une droite, on agrandit l’espace en y ajoutant des carrés ou des produits croisés, et l’on cherche une frontière droite dans ce nouvel espace. Le noyau polynomial de degré d s’écrit
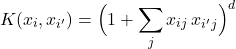
et produit une frontière de décision polynomiale, sans jamais calculer explicitement les nouvelles coordonnées.
📌 À retenir Un polynôme, c’est des puissances entières de x pondérées par des coefficients. Plus le degré monte, plus la courbe est souple, et plus elle change d’un échantillon à l’autre.